1–4 目灵活配置
支持单目、双目、三目或四目相机装配与采集,按需配置相机数量。
 迪博凌科技
Prism-A4L 多传感器同步采集设备
支持 1–4 目相机装配与采集,灵活适配不同视角需求。
支持内部落盘录制数据集 网页控制录制,保存至设备内部 TF 卡。
开放测试数据 获取 Prism 测试数据集 ↗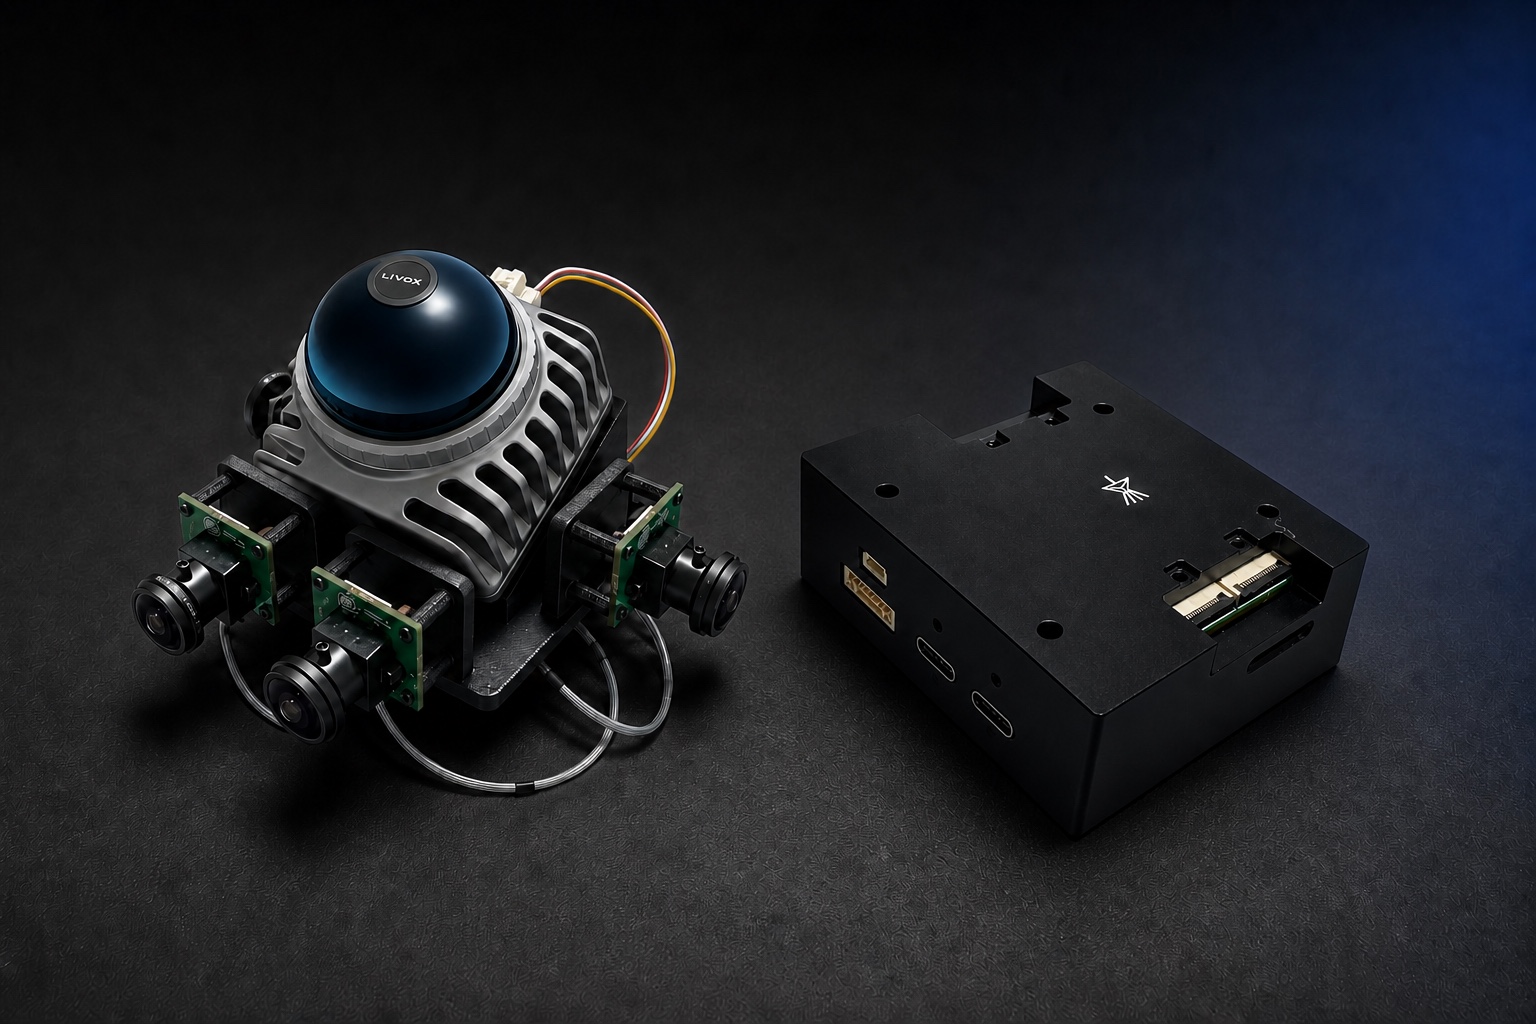
左侧展示 Prism-A4L 主机、四个相机与 Mid-360 的装配方式;最终产品包含四个相机,LiDAR 按采购配置选配。
右侧为 Prism-A4L 主机本体;标准配置包含主机、四个相机和一颗板载六轴 IMU。
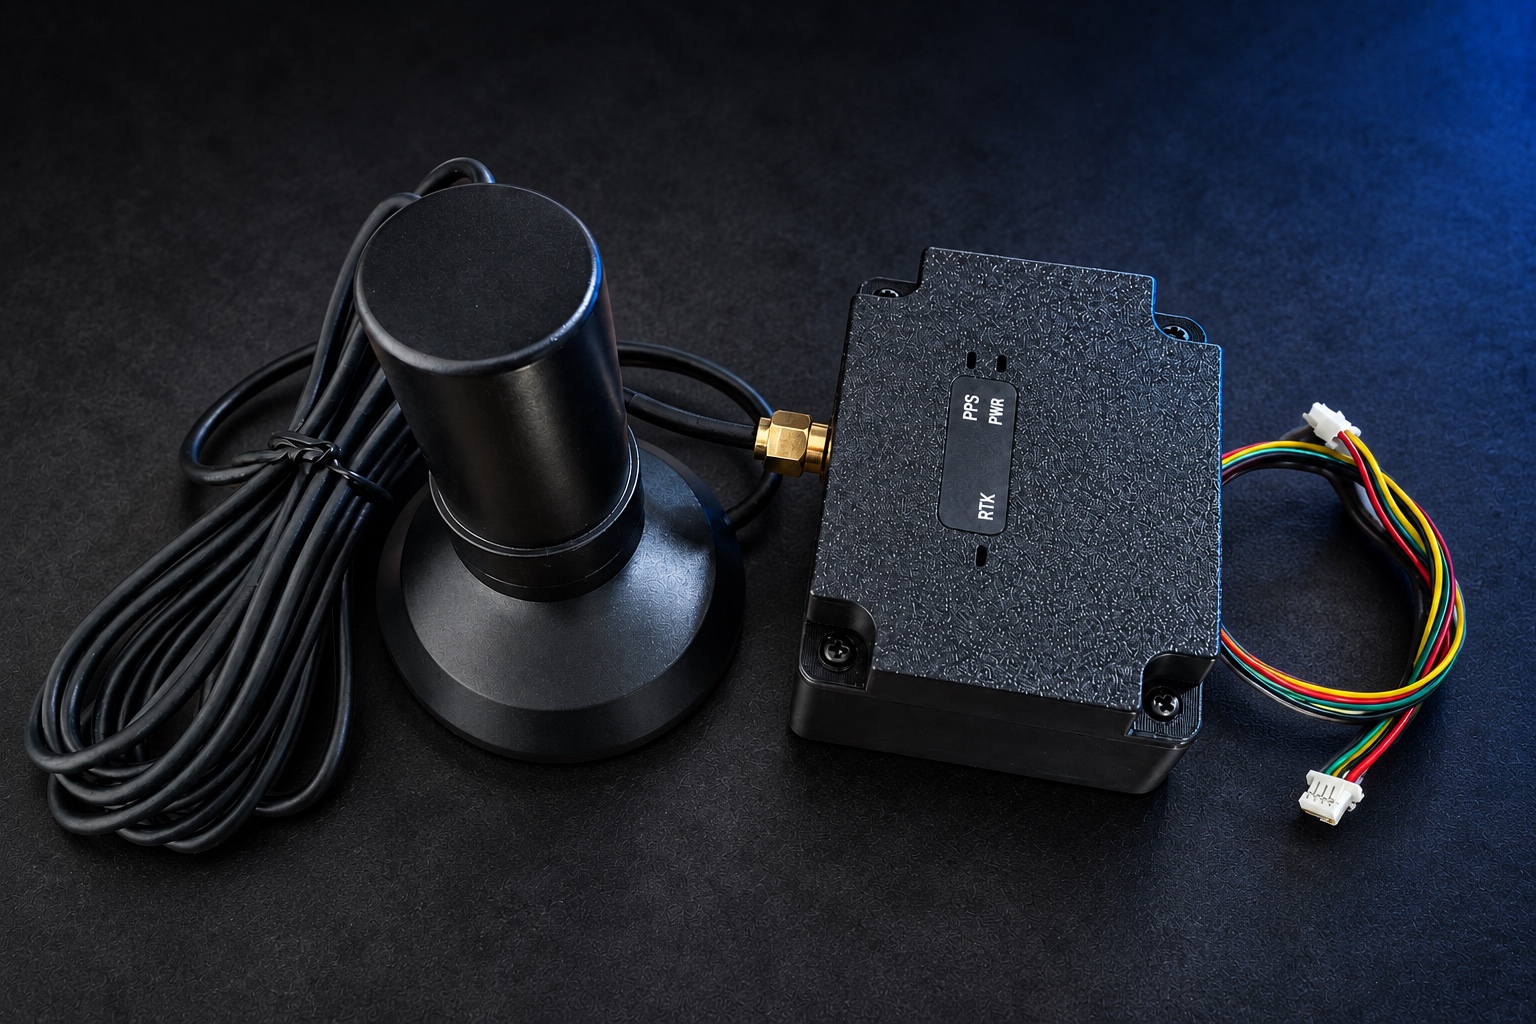
支持单目、双目、三目或四目相机装配与采集,按需配置相机数量。
统一时间基础,为图像与惯性数据提供一致参考。
通过跨平台 Agent SDK 接入设备能力与数据流。
通过网页开始或停止录制,将数据集保存至设备内部 TF 卡。
8 核 CPU,6Tops NPU,4 GB 内存
PRISM · 开放点云数据
只赋色处理
利用 Prism 采集的数据,经 DIBULI 内部离线算法生成的点云现已开放下载,欢迎查看与体验。
Prism-A4L 技术规格
支持 1–4 路相机采集,图像、惯性与可选点云数据使用统一设备时间基准。
Prism-A4L 资料中心
快速找到 Prism-A4L 的手册、规格与软件。
产品咨询、采购或商务合作?
工作时间:08:30–17:30 商务联系 填写商务联系表单 › 技术支持工单 7×24 小时提交 ›